四脚ロボットの運動生成とサンプル点間を考えるロボット制御
京都大学 本部構内 国際科学イノベーション棟 1階 linkhub@
第9回勉強会
四脚ロボットの運動生成とサンプル点間を考えるロボット制御
概要
第9回フィジカルAI勉強会を8月21日に開催しました。第一講演では東京農工大学・鶴原康太氏より、四脚ロボットの運動生成手法の発展やKUPAC四脚ロボットプロジェクトについてご紹介いただきました。第二講演では九州大学大学院・松崎史弥氏より、サンプル点間を考慮した制御手法としてLifted NMPCについてご紹介いただきました。
タイムテーブル
16:30
受付開始
16:30-16:45
16:45
オープニング
16:45-16:50
16:50
発表①『四脚ロボットの運動生成とKUPAC四脚ロボットプロジェクトについて』
16:50-17:30(東京農工大学 修士1年 鶴原康太 氏)
17:30
発表②『サンプル点間を考えるロボット制御』
17:30-18:10(九州大学大学院マス・フォア・イノベーション連係学府 博士3年 松崎史弥 氏)
18:10
クロージング
18:10-18:15
18:15
懇親会
18:15-19:30
ギャラリー
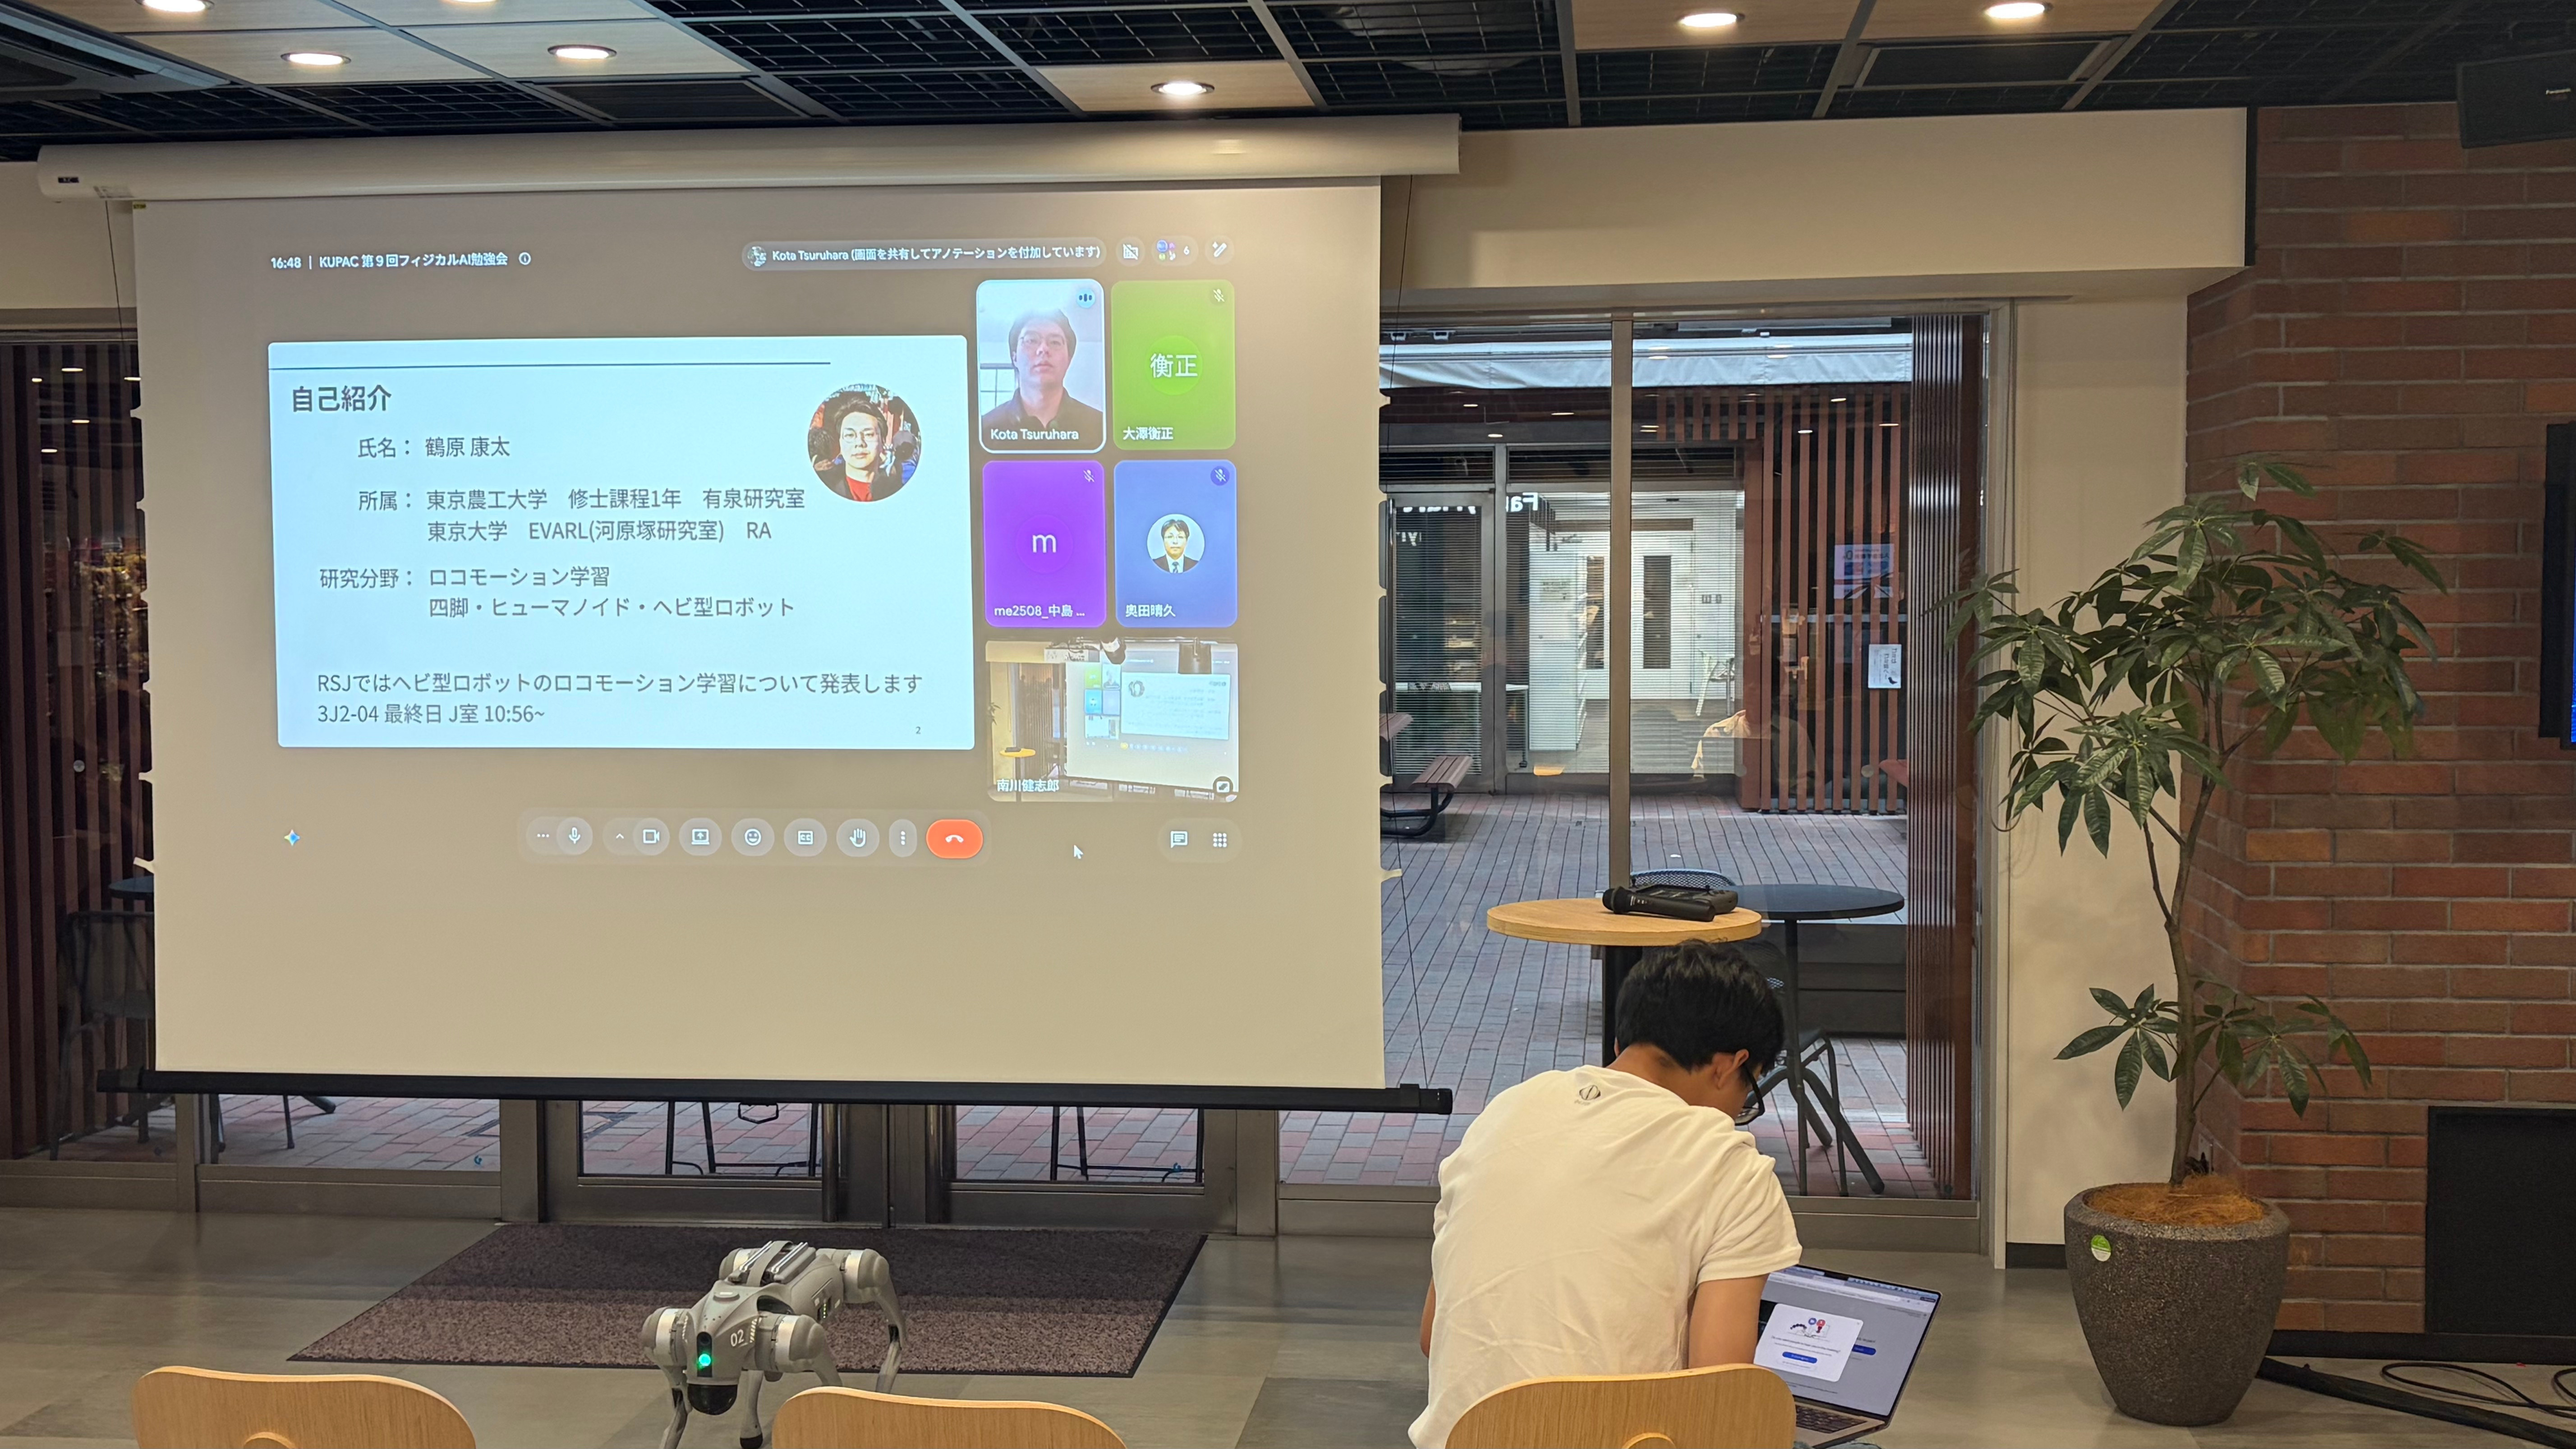
発表の様子(1)
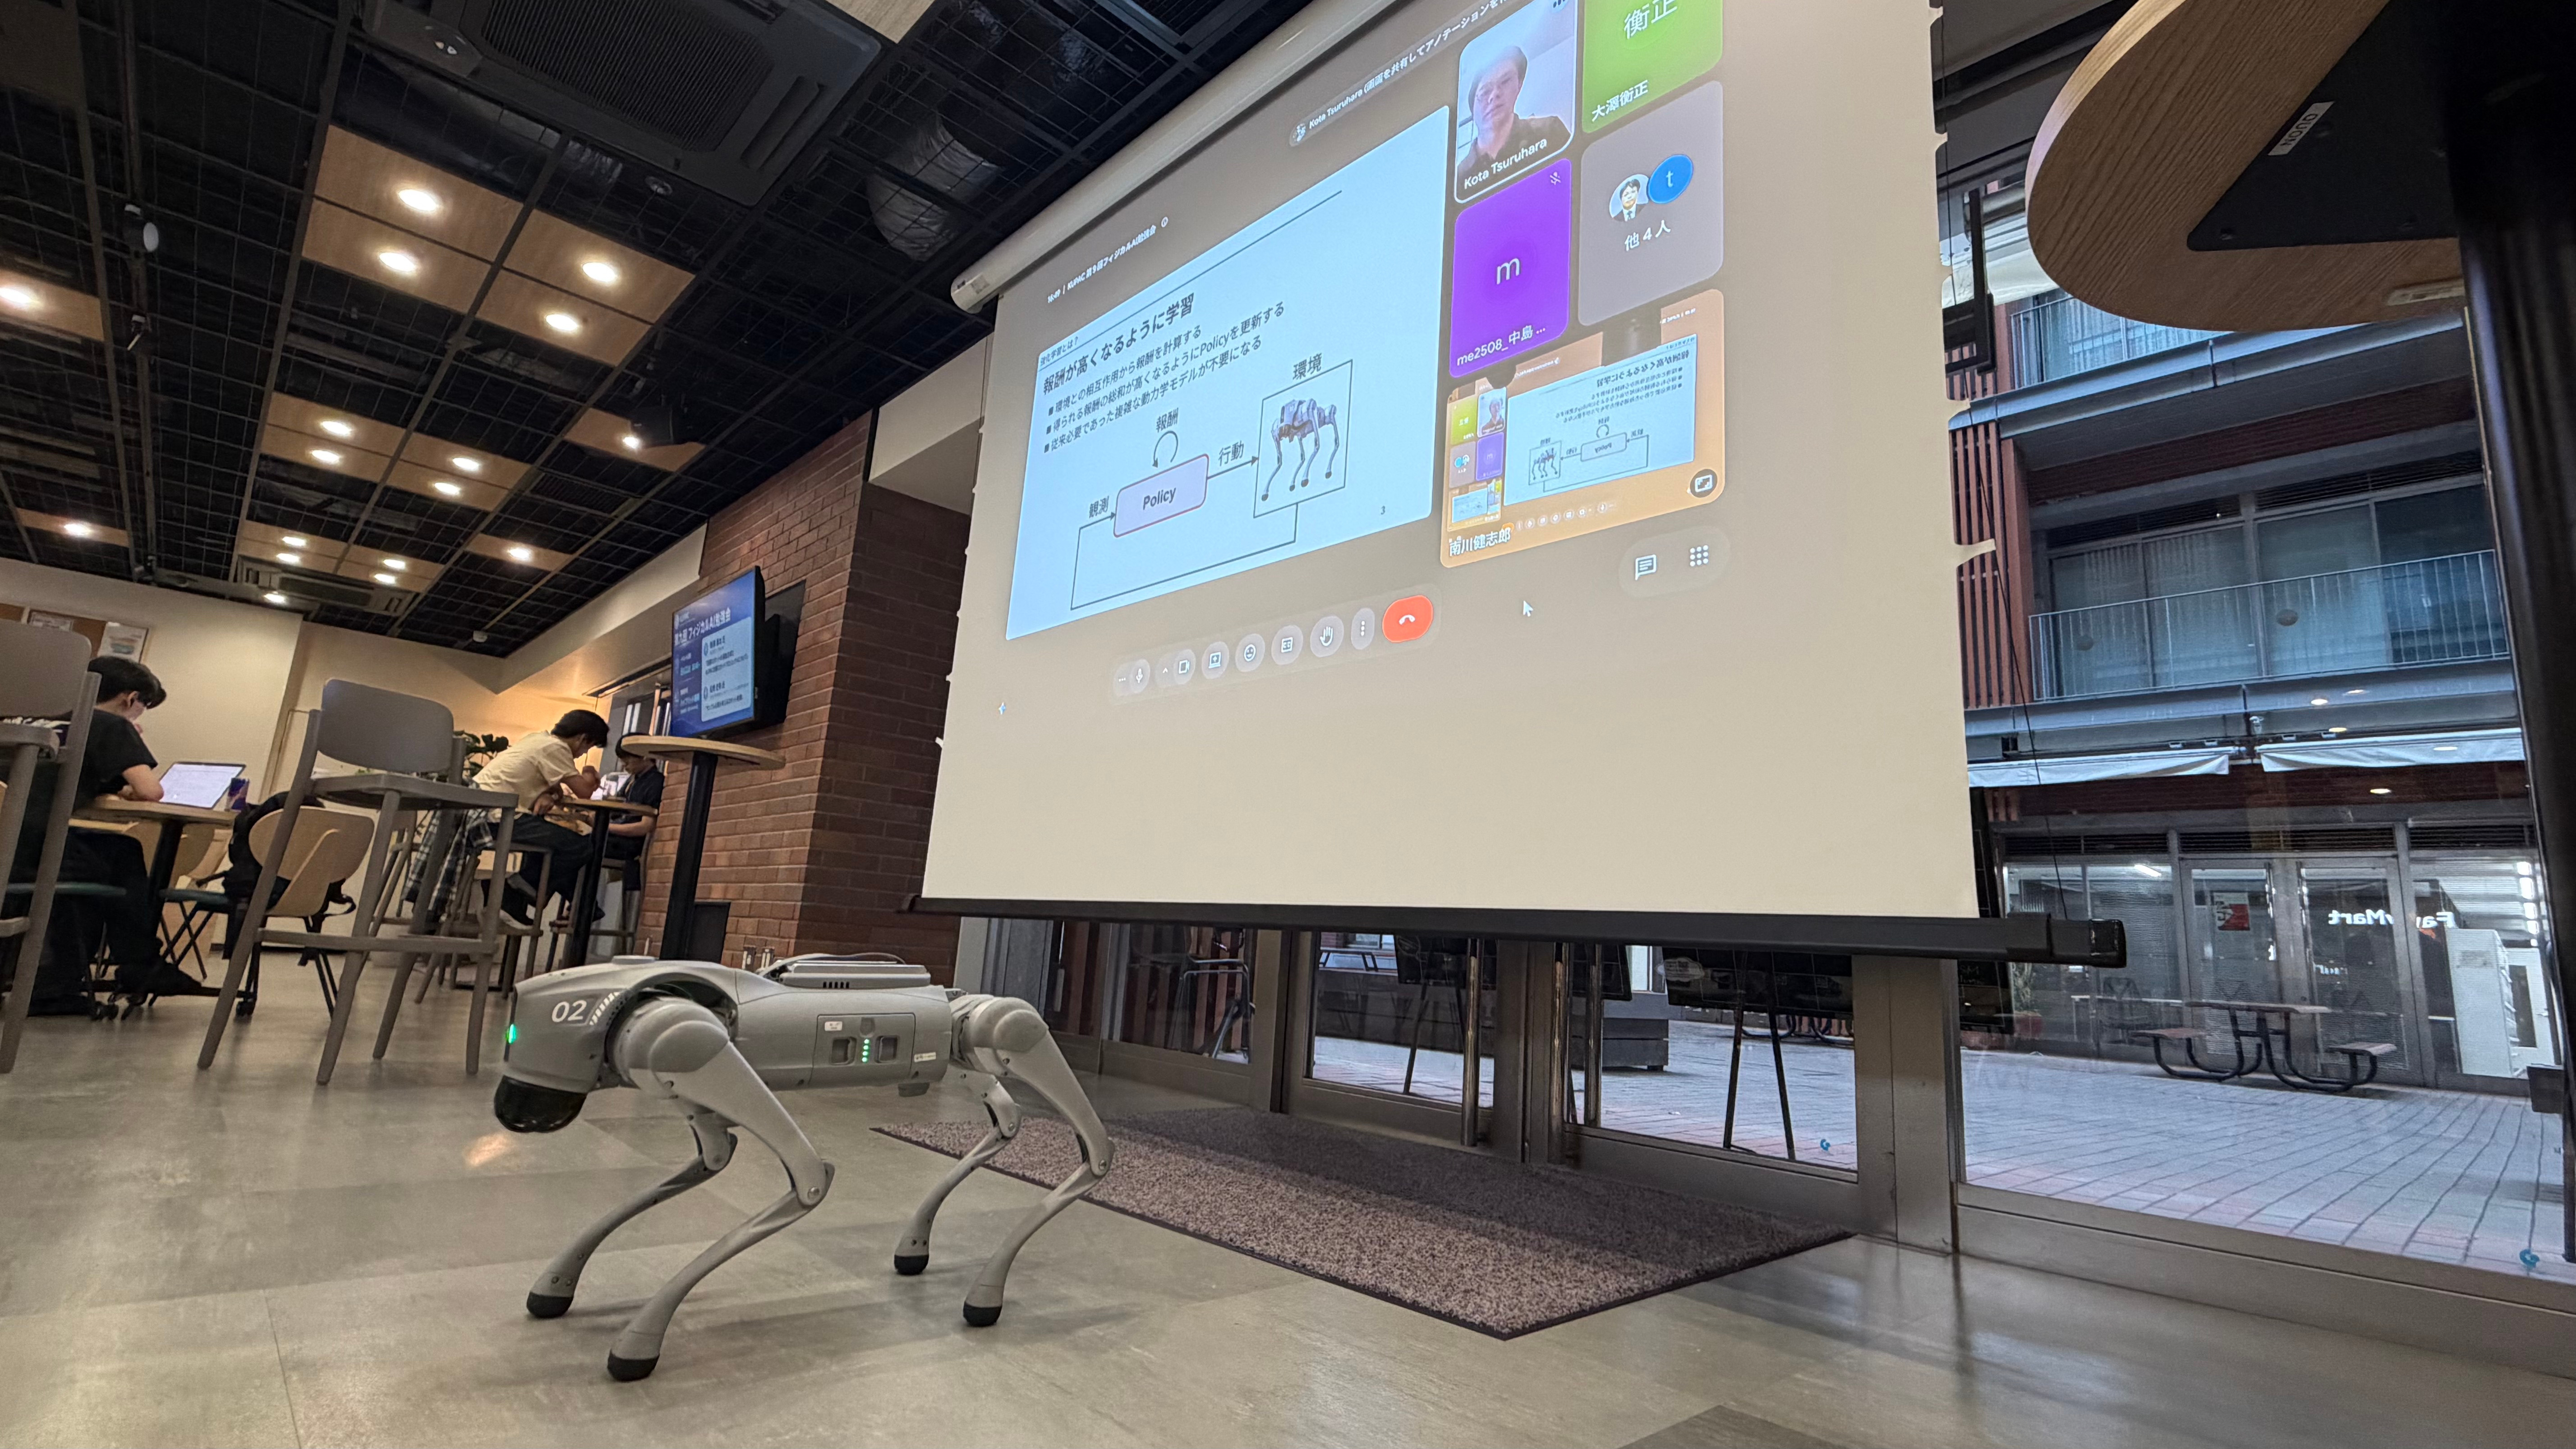
発表の様子(2)
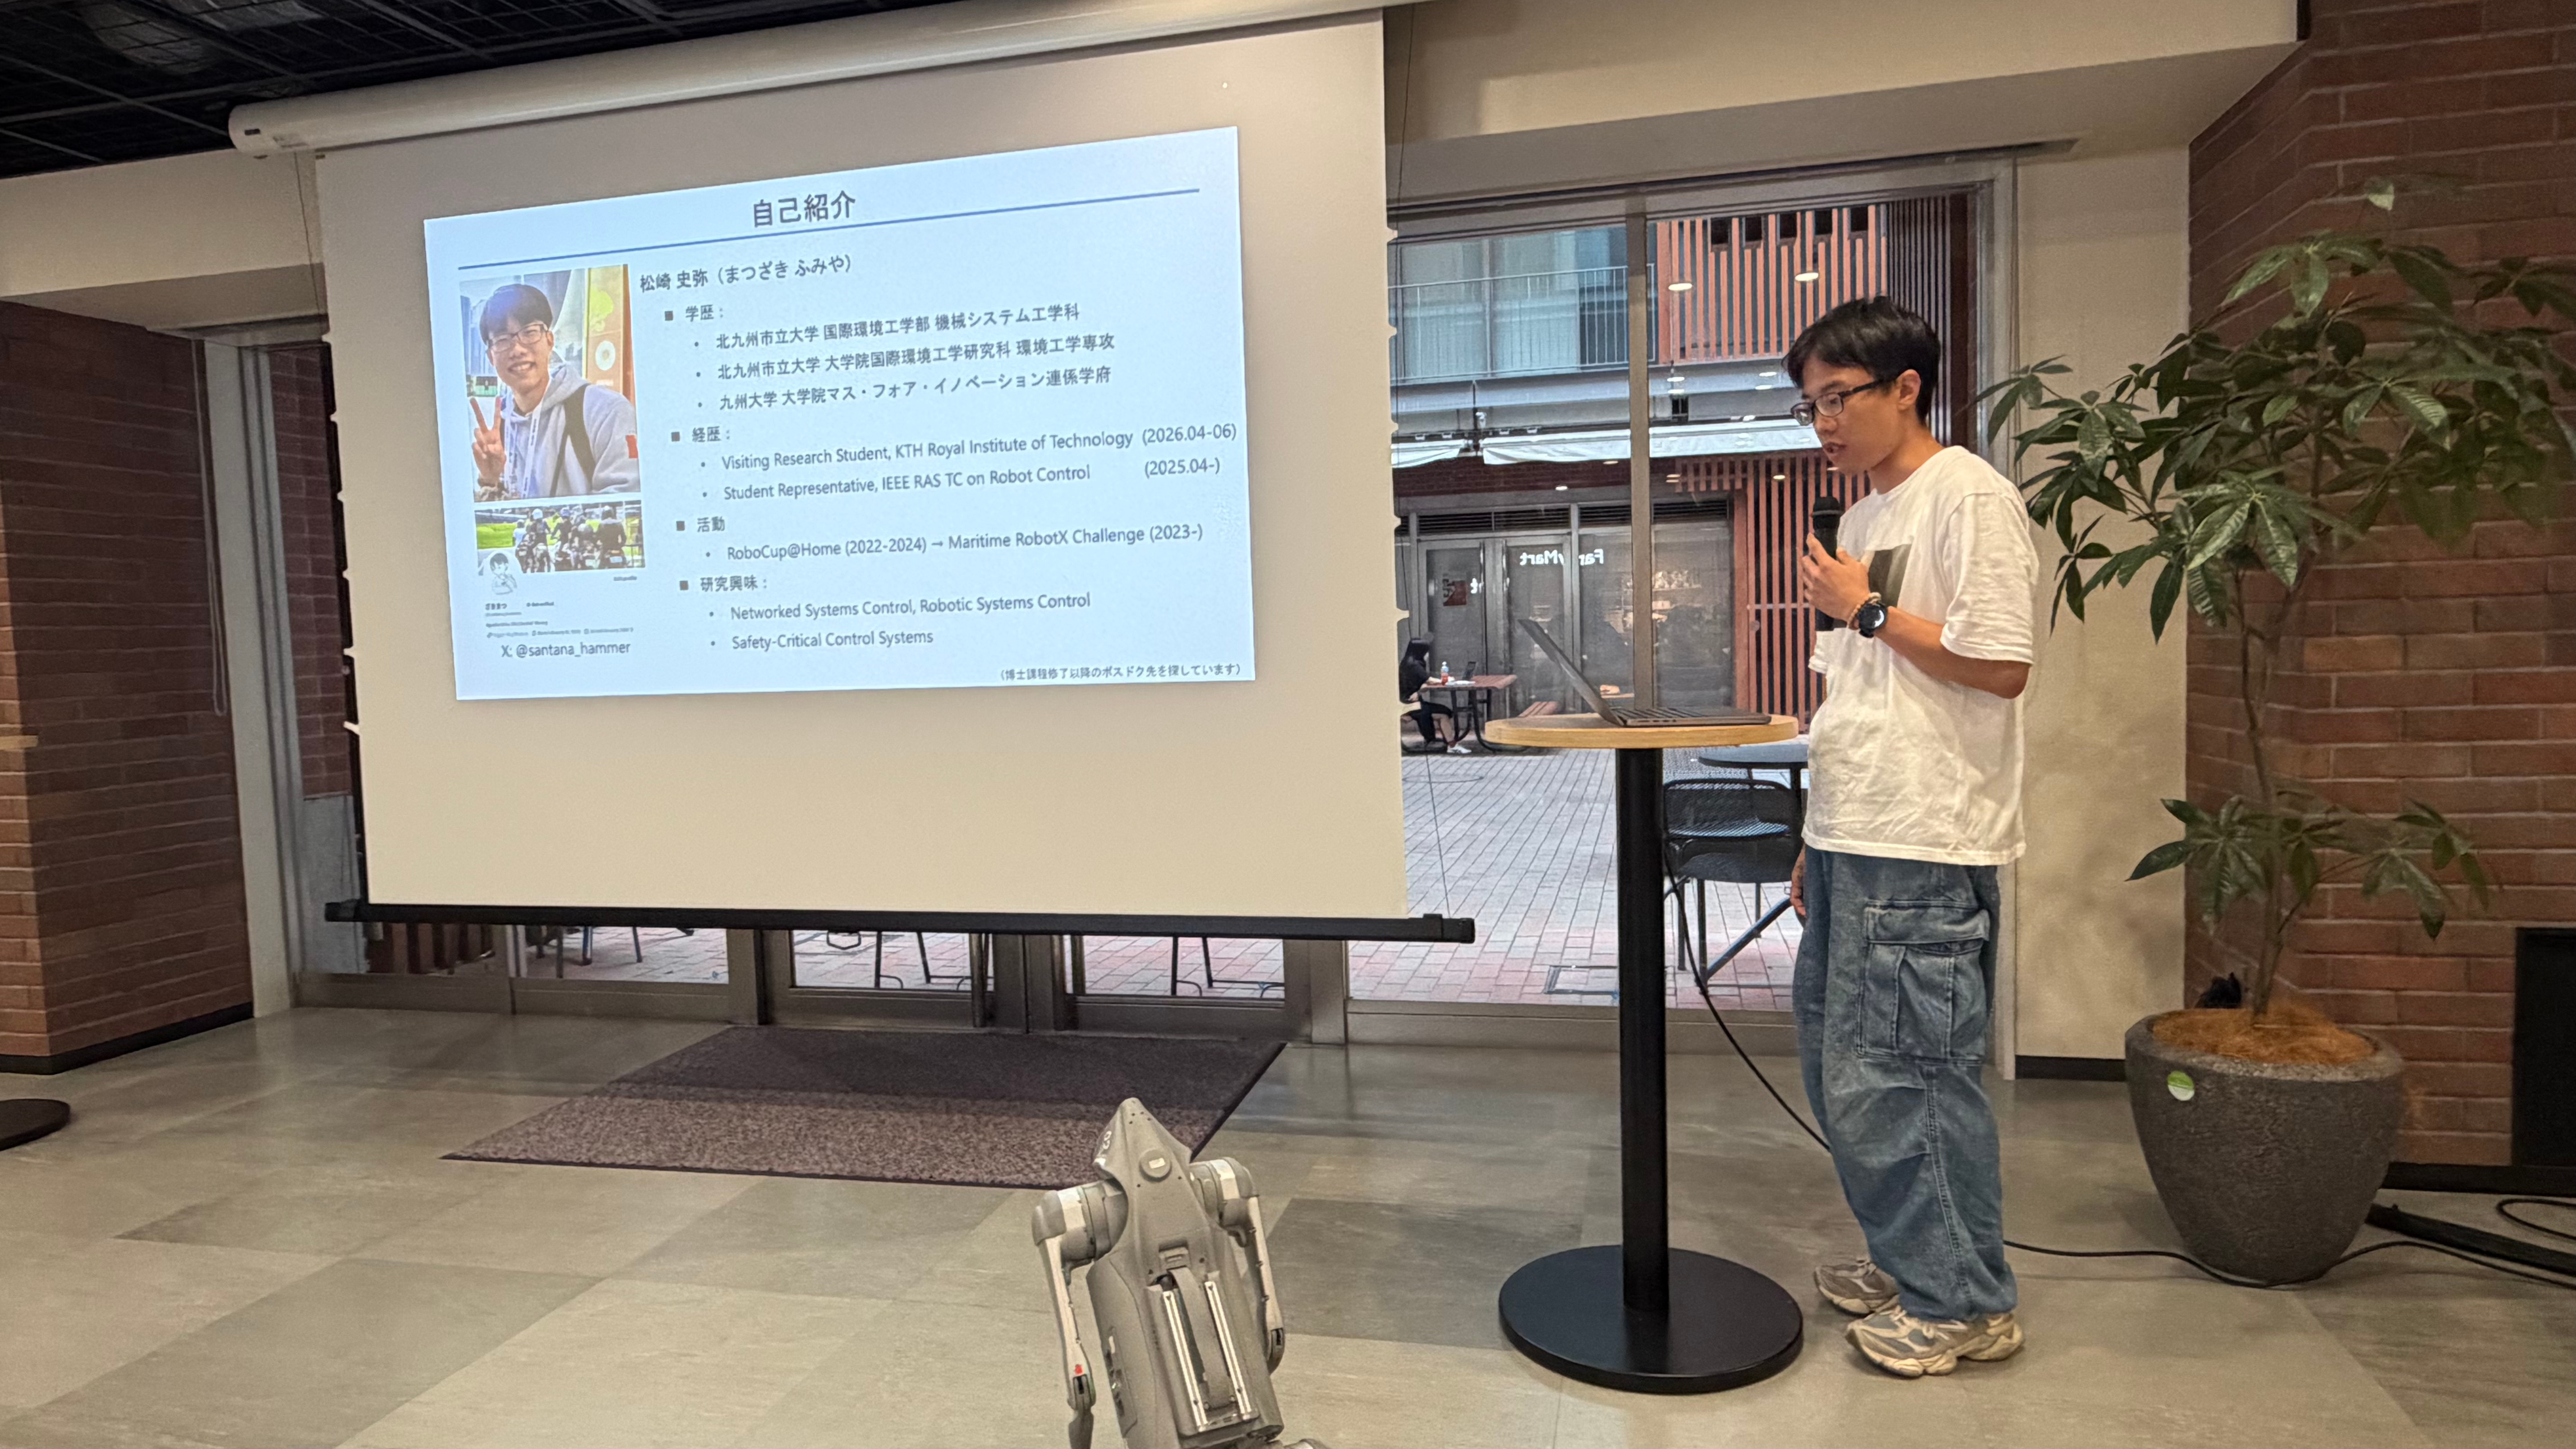
発表の様子(3)
※ 写真をクリックすると拡大表示されます